robo
¿Qué significa «sin cable»?
En esta guía hablamos del cable perimetral: el que delimita por dónde puede trabajar el robot. Estos modelos utilizan límites virtuales. Eso no significa que la base funcione sin enchufe ni que todos se instalen de la misma manera.
Antes de comprar, haz una prueba sencilla: elige un lugar para la base y mira cómo llevarías la alimentación hasta allí siguiendo las instrucciones del fabricante. Comprueba también que el robot pueda salir y volver sin que una puerta cerrada le corte el paso.
La respuesta rápida, según tu jardín
| Lo que tienes | Lo que conviene mirar |
|---|---|
| Una zona de césped sencilla | Superficie recomendada, ubicación de la base y bordes. |
| Árboles y muros alrededor | Requisitos del sistema de posicionamiento en ese entorno. |
| Dos zonas separadas | Si existe un paso utilizable o tendrás que trasladarlo. |
| Un terreno inclinado | Pendiente permitida y condiciones junto a los límites. |
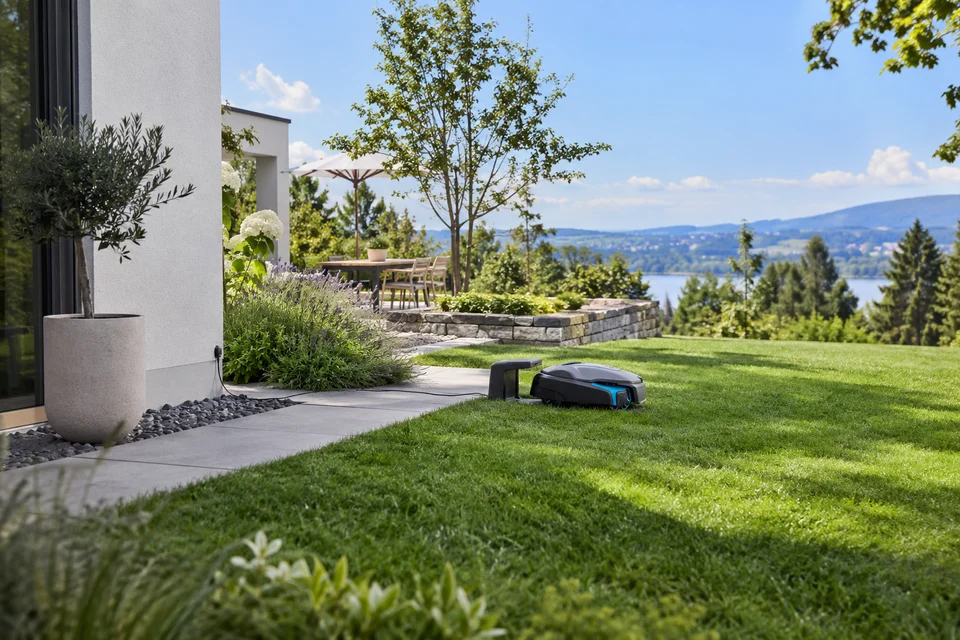
Planifica dónde colocar la base y cómo alimentarla siguiendo el manual. Esta escena conceptual no prescribe distancias de instalación.
Ilustración creada con IA para explicar el consejo. No representa un modelo concreto ni una prueba de uso.RTK y LiDAR, explicados sin complicaciones
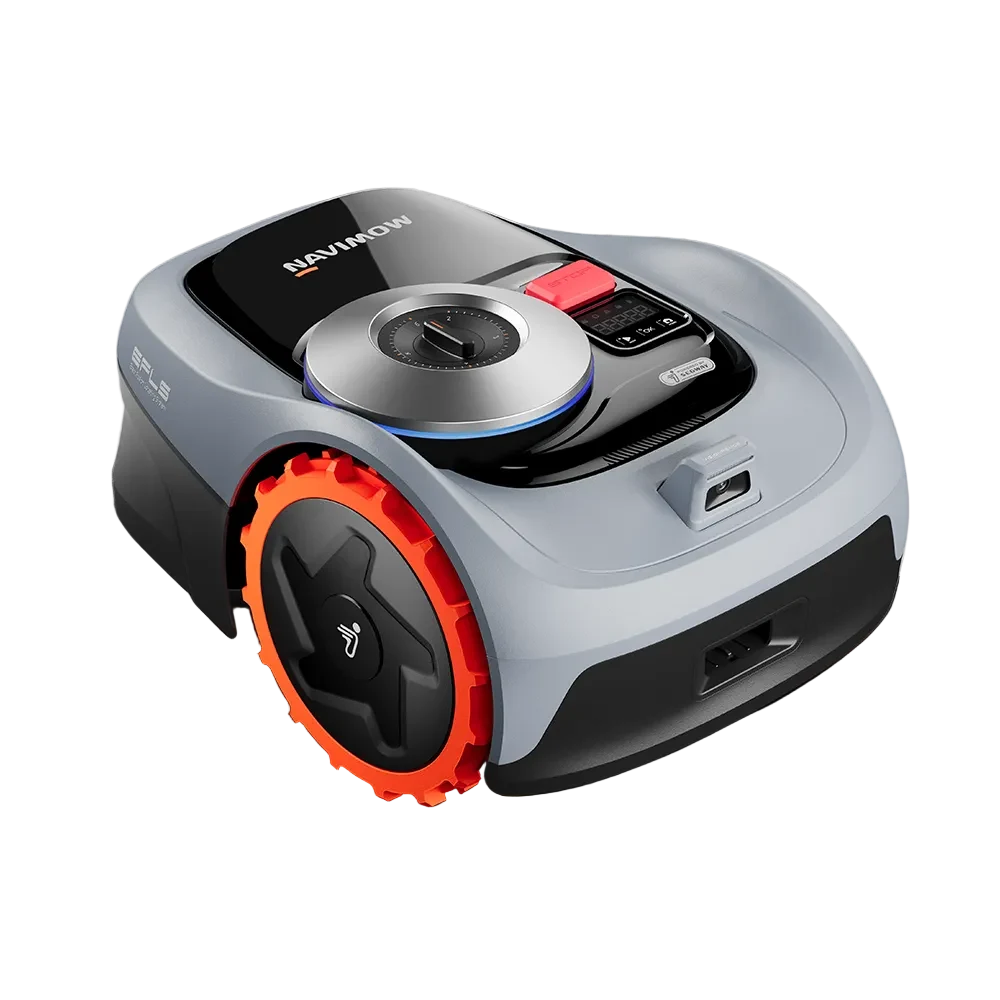
El Navimow i105E combina posicionamiento RTK y visión. Para decidir si encaja, importa comprobar la ubicación de su antena y los requisitos de instalación. No basta con que el anuncio diga que no necesita cable perimetral.
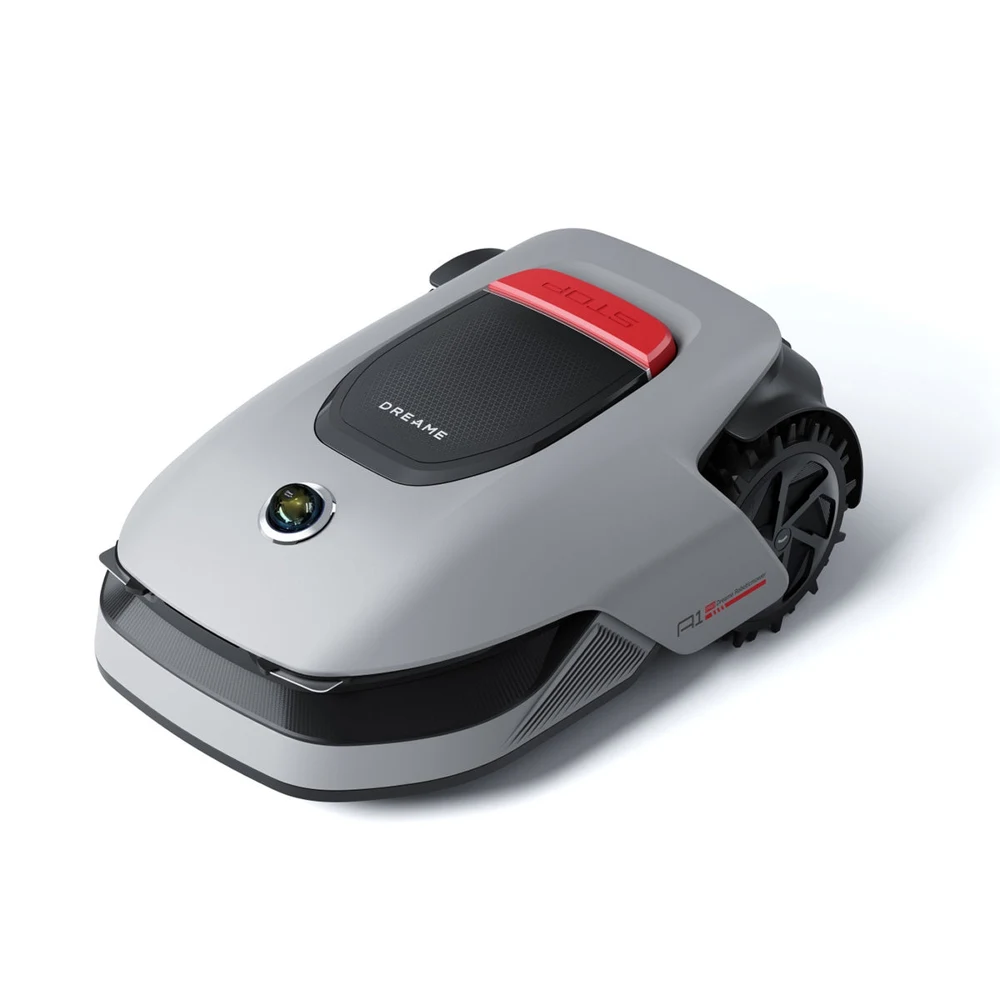
El Dreame A1 Pro figura en nuestro catálogo con LiDAR, un sistema que interpreta el entorno mediante láser, y sin antena RTK. Eso puede interesarte si quieres evitar colocar esa antena; no demuestra por sí solo que vaya a trabajar mejor en cualquier jardín.
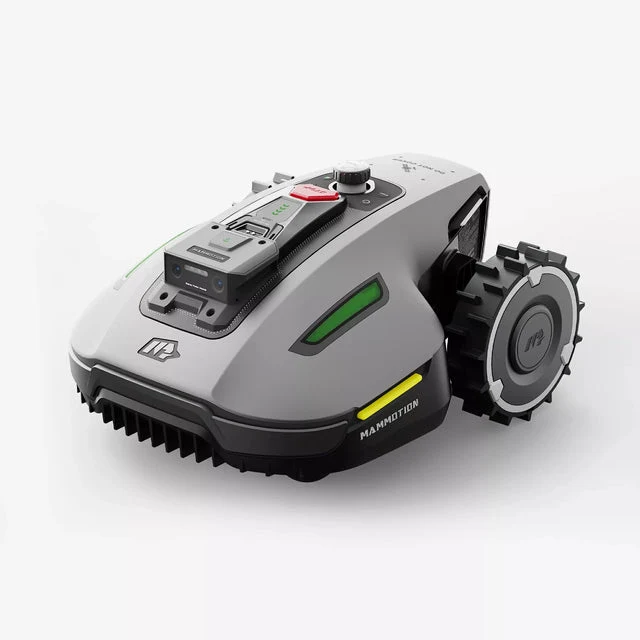
En el YUKA mini 500 conviene confirmar la modalidad de posicionamiento y los servicios incluidos en la oferta exacta. No trasladamos las características de un YUKA mini 2 o de otra capacidad a la versión 500.
Dos jardines de 500 m² pueden dar trabajos muy distintos
Imagina un rectángulo despejado y, al lado, otro jardín con la misma superficie repartida entre árboles, parterres y un pasillo. El segundo tiene más giros y accesos que comprobar. Por eso no elegiría mirando solo los metros cuadrados del anuncio.
Mide la superficie de césped, no toda la parcela. Después apunta los pasos estrechos, escalones y zonas desconectadas. Lleva esa lista al manual del modelo: si no encuentras un límite concreto, déjalo como pendiente de confirmar.
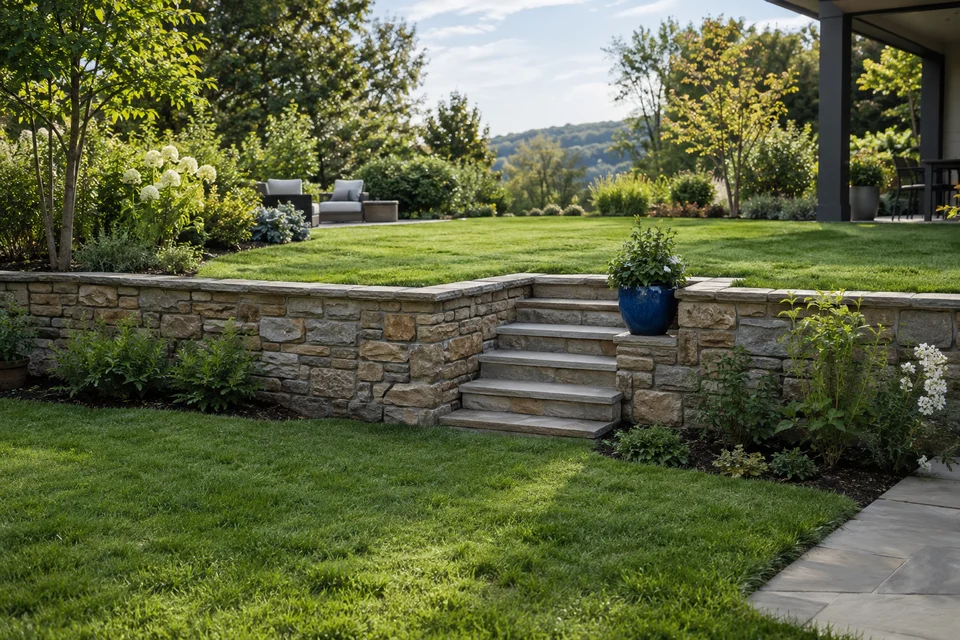
Crear dos mapas no elimina los escalones. Comprueba si tendrás que trasladar el robot entre las zonas.
Ilustración creada con IA para explicar el consejo. No representa un modelo concreto ni una prueba de uso.Pendientes: un 30 % no son 30 grados
Una pendiente del 30 % sube 30 centímetros por cada metro horizontal. Es distinto de un ángulo de 30 grados. Si comparas dos fichas, comprueba primero que usen la misma unidad.
En el catálogo constan un 30 % para el i105E, un 45 % para el A1 Pro y un 50 % para el YUKA mini 500. Son cifras declaradas, no resultados de una prueba nuestra. Consulta también qué permite el manual junto a los bordes: no des por hecho que el máximo se aplica a todos los rincones.
Los bordes y las zonas separadas merecen una mirada
Revisa qué hay alrededor del césped: una pared, una losa a su altura o un desnivel no plantean la misma situación. Comprueba las distancias de seguridad antes de dibujar los límites. No prometemos que ninguno de estos modelos elimine todos los repasos manuales.
Si hay una escalera entre las dos zonas, dibujar dos mapas no resuelve el traslado. Piensa quién lo moverá y con qué frecuencia. Esa pequeña tarea puede importar más que una función llamativa de la aplicación.